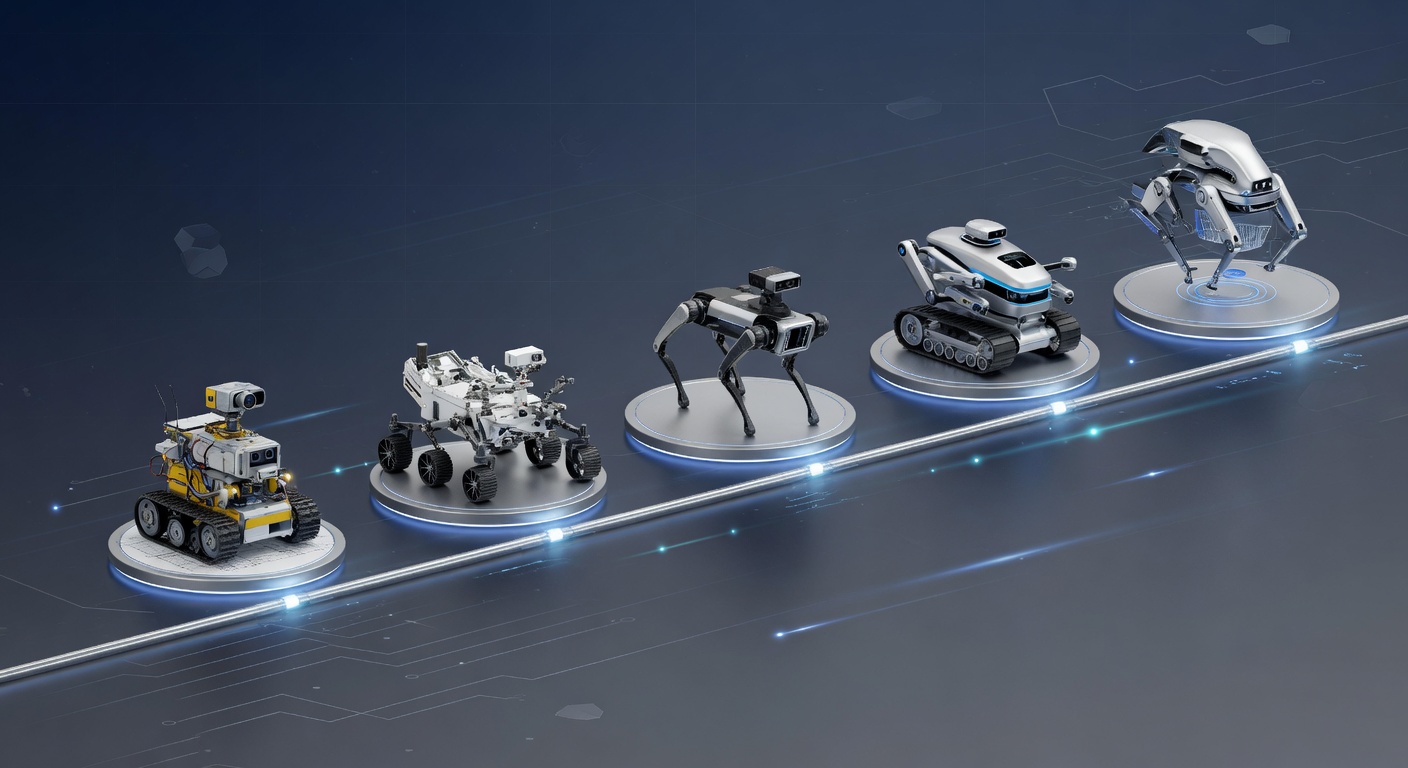
История и этапы развития автономных роботов
История роботов насчитывает несколько ключевых этапов и вех, которые отражают эволюцию автономных систем от простейших механизмов до современных сложных роботов. Начало развития автономных роботов можно отнести к середине XX века, когда появились первые прототипы, способные выполнять базовые задачи без постоянного контроля человека.
Одним из самых первых этапов было создание роботов, использующих ограниченные алгоритмы управления и датчики, позволяющие воспринимать окружающую среду. В 1960-1970-х годах появились первые промышленные роботы, которые автоматизировали повторяющиеся процессы на производстве. Эти системы были достаточно автономны, но их возможности ограничивались заранее запрограммированными действиями.
В 1980-1990-х годах карьеру сделали более продвинутые автономные системы, началась активная разработка роботов с элементами искусственного интеллекта. Появились роботы с улучшенными сенсорными системами, что позволило им ориентироваться в пространстве и адаптироваться к меняющимся условиям без вмешательства оператора. Это был важный этап, определивший дальнейшее развитие робототехники.
В XXI веке автономные роботы претерпели значительные изменения благодаря развитию технологий обработки данных и искусственного интеллекта. Современные автономные системы включают мобильных роботов, дронов и роботов для исследования труднодоступных мест. Они способны выполнять сложные задачи, такие как навигация в реальном времени, обработка больших объемов информации и принятие решений на основе анализа данных.
Таким образом, этапы развития автономных роботов проходят путь от простых механических устройств до интеллектуальных систем, которые могут самостоятельно адаптироваться и выполнять широкий спектр функций. История роботов продолжается вместе с постоянным совершенствованием технологий и расширением возможностей автономных систем.
Ранние разработки и прототипы
Первые попытки создания автономных машин, или ранних роботов, были отмечены значительным техническим энтузиазмом, но также и серьезными ограничениями. Прототипы роботов тех времен обладали базовой автономностью, позволяющей выполнять ограниченный набор задач без постоянного вмешательства человека. Однако возможности этих ранних роботов были ограничены примитивными датчиками и элементарными алгоритмами управления.
Одним из основных вызовов, с которыми сталкивались разработчики, было отсутствие развитых систем обработки информации, что существенно ограничивало интеллект и реактивность машин. Ранние роботы зачастую могли ориентироваться только в простых условиях и строго по заранее заданным сценариям. Ограниченный уровень автономности означал, что большая часть решений принималась с помощью жестко запрограммированных команд, а адаптация к неожиданным ситуациям была затруднена.
Технические ограничения включали низкую емкость батарей, что ограничивало время работы, а также громоздкость и недостаточную надежность компонентов. Несмотря на это, прототипы роботов заложили важную базу для дальнейшего развития и улучшения. Они продемонстрировали потенциал автономности и вдохновили исследователей на разработку более сложных и интеллектуальных систем, способных адаптироваться к изменяющимся условиям и выполнять более сложные задачи.
Современные тенденции и достижения
Современные роботы становятся все более автономными благодаря стремительному развитию искусственного интеллекта и новейших научных достижений. Интеграция сложных алгоритмов машинного обучения позволяет роботам самостоятельно анализировать окружающую среду, принимать решения и адаптироваться к изменяющимся условиям без участия человека.
Одной из ключевых технологий последних лет является компьютерное зрение, которое дает роботам возможность распознавать объекты, лица и ситуации в реальном времени. Совместно с продвинутыми сенсорами и системами навигации, это позволяет автономным роботам эффективно передвигаться и выполнять сложные задачи в разнообразных условиях — от промышленных линий до городской среды.
Дополнительно важны достижения в области естественной обработки языка, которые расширяют возможности взаимодействия роботов с человеком. Благодаря этому, современные роботы могут понимать и отвечать на голосовые команды, обеспечивая интуитивно понятное управление и повышая уровень автономности.
В совокупности все эти научные достижения формируют фундамент для новых поколений автономных роботов, которые уже сегодня находят применение в медицине, сельском хозяйстве, логистике и даже в сфере обслуживания. Постоянное совершенствование технологий искусственного интеллекта гарантирует, что развитие автономной робототехники будет только ускоряться, открывая новые горизонты возможностей.
Ключевые технологии автономных роботов
Автономные роботы становятся все более востребованными благодаря способности выполнять сложные задачи без постоянного вмешательства человека. Основой их функциональности являются ключевые технологии, которые обеспечивают их автономность и эффективность. Среди них выделяются датчики, искусственный интеллект и системы управления роботом.
Датчики играют фундаментальную роль в восприятии окружающей среды. Они позволяют роботу получать информацию о положении объектов, расстояниях, температуре, звуке и других параметрах, что необходимо для принятия решений и корректного выполнения задач. Используются различные типы датчиков: оптические, ультразвуковые, инфракрасные, гироскопы и акселерометры, позволяющие ориентироваться в пространстве и обнаруживать препятствия.
Искусственный интеллект (ИИ) является «мозгом» автономного робота. За счет сложных алгоритмов и моделей машинного обучения робот способен анализировать данные, поступающие с датчиков, распознавать объекты и ситуации, а также принимать оптимальные решения в режиме реального времени. ИИ обеспечивает адаптивность робота к изменяющимся условиям и позволяет улучшать его поведение с течением времени.
Управление роботом — это комплекс программных и аппаратных средств, которые координируют действия устройства на основе данных от датчиков и команд искусственного интеллекта. Системы управления контролируют движение, манипуляции и другие функции, обеспечивая точность и надежность работы. Современные платформы управления используют модульный подход, позволяя легко интегрировать новые технологии и обновлять функционал робота.
Совокупность этих ключевых технологий — датчиков, искусственного интеллекта и систем управления — создает основу для автономии роботов. Они позволяют не только выполнять заданные функции, но и самостоятельно адаптироваться к новым задачам, обеспечивая высокий уровень эффективности и безопасности в различных сферах применения, от промышленности до бытовых услуг.
Сенсорные системы и восприятие окружающей среды
Сенсорные системы играют ключевую роль в развитии автономных роботов, обеспечивая им возможность ориентироваться и воспринимать окружающую среду. Эти системы позволяют роботам собирать информацию о внешних условиях, избегать препятствий и принимать обоснованные решения при выполнении задач.
Основные виды сенсоров, используемых в автономных роботах, включают лидары, визуальные системы и другие типы датчиков. Лидары (Light Detection and Ranging) позволяют роботам создавать точные трехмерные карты пространства при помощи лазерного сканирования, что особенно эффективно для навигации в сложных и динамичных условиях.
Визуальные системы, основанные на камерах высокого разрешения и алгоритмах обработки изображений, предоставляют роботу детальное понимание окружающей среды, идентификацию объектов и анализ их состояния. Эти системы часто дополняются инфракрасными и ультразвуковыми сенсорами, которые расширяют возможности восприятия в различных условиях освещения и среды.
Таким образом, интеграция различных сенсоров — лидаров, визуальных систем и дополнительных датчиков — создает комплексное восприятие окружающего мира, необходимое для эффективного функционирования автономных роботов. Эти технологии позволяют роботам адаптироваться к изменениям среды и выполнять сложные задачи с высокой точностью и безопасностью.
Методы искусственного интеллекта и машинного обучения
Методы искусственного интеллекта (ИИ) и машинного обучения играют ключевую роль в развитии автономных роботов, позволяя им принимать решения и адаптироваться к изменяющейся среде. Основой таких методов является обработка данных, собранных с многочисленных сенсоров и внешних источников, что обеспечивает роботу понимание окружающей обстановки и возможность прогнозировать дальнейшие действия.
Одним из основных подходов является обучение с подкреплением, когда робот получает награду за правильные действия и штраф за ошибки, что позволяет ему постепенно вырабатывать оптимальную стратегию поведения в различных ситуациях. Такой метод особенно эффективен для задач навигации и взаимодействия с объектами в реальном времени.
Другой значимый метод — нейронные сети, которые моделируют работу человеческого мозга и используются для распознавания образов, речи и сложных шаблонов. Благодаря машинному обучению роботы обучаются на большом объеме данных, извлекают закономерности и улучшают свои алгоритмы принятия решений без необходимости постоянного программирования.
Важным элементом является адаптивное обучение, позволяющее автономным системам корректировать свои действия на основе опыта и изменений в окружающей среде. Это обеспечивает устойчивость и гибкость роботов, делая их способными эффективно функционировать в различных условиях и выполнять сложные задачи.
Применение автономных роботов и перспективы развития
Современное применение автономных роботов охватывает множество сфер, которые значительно трансформируют индустрию и повседневную жизнь. В первую очередь, трудовая автоматизация становится ключевым направлением, где роботы успешно заменяют человека в рисковых и монотонных задачах. Заводы и производства переходят на использование автономных систем для сборки, контроля качества и транспортировки, что повышает производительность и безопасность труда.
В сельском хозяйстве автономные роботы применяются для посадки, полива и сбора урожая, что позволяет значительно сократить затраты времени и ресурсов, а также повысить урожайность. В транспортной отрасли беспилотные автомобили и дроны для доставки уже начинают массово интегрироваться, обеспечивая быструю и эффективную логистику. Медицинская сфера также испытывает рост робототехнических решений в виде хирургических ассистентов и роботов для ухода за пациентами.
Будущее робототехники связано с постоянным совершенствованием автономных систем. Ожидается развитие искусственного интеллекта, который позволит роботам адаптироваться к более сложным и непредсказуемым условиям. Это откроет новые возможности в сферах экологии, где роботы смогут заниматься уборкой загрязнений и мониторингом состояния окружающей среды, а также в бытовом использовании, улучшая комфорт и безопасность домашних условий.
Перспективы развития роботов также включают интеграцию с интернетом вещей (IoT) и внедрение коллективного интеллекта, способного координировать действия множества устройств в одной экосистеме. Такие роботы смогут самостоятельно обучаться и совершенствоваться, что значительно расширит их функционал и эффективность. Помимо этого, ожидается снижение стоимости технологий, что сделает применение роботов доступным для малого и среднего бизнеса.
Таким образом, применение роботов в промышленности, сельском хозяйстве, медицине и других сферах уже изменяет облик современного общества, а будущее робототехники обещает еще более глубокую трудовую автоматизацию и интеграцию автономных систем в повседневную жизнь человека.
Сферы применения в промышленности и быту
Автономные роботы сегодня активно применяются в различных сферах, среди которых особенно выделяются промышленность, медицина и сельское хозяйство. В промышленности такие роботы значительно повышают производительность и безопасность процессов. Они используются для автоматизации сложных операций на конвейерах, сборке изделий и контроле качества. Автономные системы способны работать в условиях, неблагоприятных или опасных для человека, что делает производство более эффективным и надежным.
В медицине автономные роботы находят применение в хирургии, диагностике и обслуживании пациентов. Роботы-хирурги обеспечивают высокоточную работу во время операций, минимизируя риски и сокращая время восстановления пациентов. Кроме того, автономные системы применяются для транспортировки медикаментов и материалов в больницах, а также для помощи людям с ограниченными физическими возможностями, улучшая качество их жизни и уровень медицинского обслуживания.
Сельское хозяйство также активно внедряет автономные роботы, что позволяет повысить урожайность и оптимизировать трудозатраты. Роботы выполняют задачи по посадке, уходу за растениями, сбору урожая и мониторингу состояния почвы и растений. Использование таких технологий помогает фермерским хозяйствам эффективно управлять ресурсами и снижать влияние человеческого фактора на качество производства.
Технические и этические вызовы будущего
Интеграция автономных роботов в общество сопровождается рядом серьёзных технических проблем и этических вопросов, которые требуют комплексного подхода. С одной стороны, роботы должны обладать высокой степенью надёжности и безопасности, чтобы минимизировать риски сбоев в работе, которые могут привести к авариям или повреждениям. Это подразумевает постоянное совершенствование алгоритмов машинного обучения, систем сенсоров и средств самодиагностики.
С другой стороны, возникают значимые этические вопросы, связанные с автономией и ответственностью роботов. Кто будет отвечать в случае ошибок или вреда, причинённого машиной? Как предотвратить дискриминацию и обеспечить справедливое отношение к людям? Эти дилеммы подчеркивают необходимость разработки чётких норм и правил, регулирующих использование и поведение автономных систем. Без соответствующего регулирования роботы могут стать источником новых социальных конфликтов и угроз.
Регулирование роботов должно базироваться на международных стандартах и учитывать интересы всех сторон — производителей, пользователей и общества в целом. Внедрение этических норм требует прозрачности в алгоритмах и возможности контроля со стороны человека. Такой подход поможет обеспечить гармоничное сосуществование людей и автономных устройств, минимизируя потенциальные негативные последствия их внедрения.
Я увлекаюсь новыми гаджетами и слежу за развитием технологий, которые меняют нашу повседневную жизнь. Люблю разбирать устройства, пробовать их в действии и делиться находками с читателями. Технологический прогресс — мой главный источник вдохновения.
Добавить комментарий